НАПРАВЛЕНИЯ РАЗВИТИЯ РОБОТИЗИРОВАННЫХ ПОГРУЗОЧНЫХ МАНИПУЛЯТОРОВ ДЛЯ АГРОПРОМЫШЛЕННОГО КОМПЛЕКСА
1Волгоградская государственный аграрный университет
Аннотация
Рассмотрены вопросы повышения эффективности использования сельскохозяйственных погрузочных агрегатов за счет внедрения информационных систем мониторинга грузопереработки. Предложено новое направление совершенствования сельскохозяйственных погрузчиков и манипуляторов как мехатронных и робототехнических систем.
Ключевые слова: Погрузочный манипулятор, Робототехника
Библиографическая ссылка на статью:
Несмиянов И.А., Токарев В.И. Направления развития роботизированных погрузочных манипуляторов для агропромышленного комплекса // Современная техника и технологии. 2012. № 11 [Электронный ресурс]. URL: https://technology.snauka.ru/2012/11/1382 (дата обращения: 17.09.2026).
Современные информационные технологии, повсеместное использование микропроцессорной техники и мехатронных систем, активное развитие робототехники в т.ч. и в сельском хозяйстве ставят технические средства и технологии на новый уровень развития.
Использование средств робототехники в сельском хозяйстве в настоящее время большая редкость, исключение составляют системы параллельного вождения (система автоматического подруливания тракторов), однако областей применения робототехнических средств в агропромышленном комплексе (АПК) довольно много (рис.1) [1].
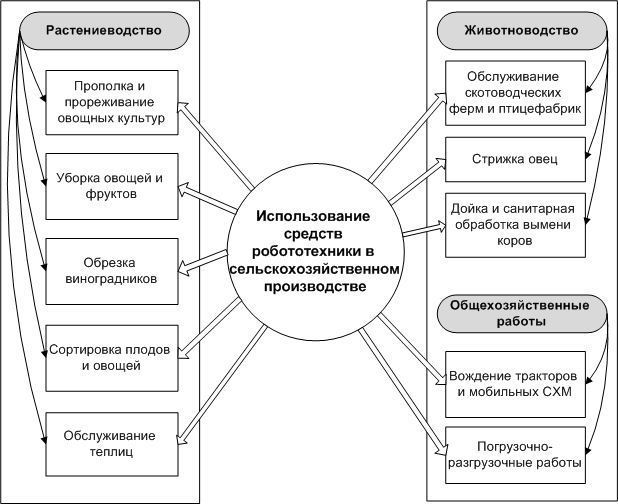
Рисунок 1 – Возможные области применения робототехники в АПК.
Одним из наиболее трудоёмких процессов в сельскохозяйственном производстве являются погрузочно-разгрузочные и транспортные работы. В агропромышленном комплексе приходится около 40% от всех затрат труда на транспортные и погрузочно-разгрузочные работы. По расчётам ВИМ в среднем за 1 год необходима транспортировка 5,2 млрд.т. грузов на среднее расстояние 24 км. [2], и на настоящий момент эта проблема осталась.
Технологические особенности сельскохозяйственного производства накладывают существенные ограничения на внедрение средств робототехники, в т.ч. и манипуляторов, в связи с этим же внедрение существующих промышленных роботов в аграрное производство невозможно. Производство сельскохозяйственной продукции, как растениеводческой, так и животноводческой происходит чаще всего в неопределённых временных режимах и при различных объёмах и качестве продукции. Например, полученный урожай овощей на разных полях одного хозяйства может отличаться в широких пределах. Автоматизация погрузки сельскохозяйственной продукции одним и тем же робототехническим комплексом в этих условиях требует либо применения адаптивных систем управления и контроля, либо перенастройки роботизированного погрузочного агрегата. В обоих случаях это приводит к удорожанию или конструкции, или обслуживания агрегата.
Роботизация сельскохозяйственного производства требует значительных капиталовложений. Например, в строительной области внедрение робототехнических комплексов в Японии и США осуществляется при государственной поддержке [3].
К сожалению, отечественные погрузчики и погрузочные манипуляторы практически не имеют автоматизированных средств управления, контрольно-измерительных и информационных систем, отражающих параметры процесса грузопереработки погрузочным агрегатом.
Существенные особенности погрузочных манипуляторов – большое число степеней свободы и использование систем дистанционного управления. В связи с этим важным направлением исследований являются вопросы, связанные с развитием методов расчета и проектирования систем передачи энергии и управляющих сигналов от задающих органов к исполнительным механизмам и передачи сигналов обратной связи на задающие органы управления.
Неоптимальное управление погрузчиками и погрузочными манипуляторами приводит к излишним энергозатратам, снижению производительности погрузочных агрегатов, утомляемости оператора и соответственно последующего возникновения ошибок позиционирования груза (ошибок управления), влекущих за собой аварийные ситуации.
Эти обстоятельства ставят необходимость решения задач обоснования и создания эффективных систем управления погрузочными манипуляторами, систем контроля и мониторинга погрузочно-разгрузочных операций.
Следует отметить, что эффективность использования погрузочно-разгрузочной техники в сельском хозяйстве, как правило, оценивается по объёму грузопереработки за час, смену, сезон и оценивается по количеству погруженных или разгруженных грузов на конечных пунктах. Однако, универсальные погрузчики могут использоваться в течение смены на разных работах. Отсутствие точного учёта грузопереработки одним погрузочным агрегатом снижает эффективность его рационального применения, усложняет учёт энергозатрат на операцию и оптимального использования на различных технологических операциях разгрузки-погрузки.
Мониторинг грузопереработки отдельного погрузочного агрегата, возможный только при использовании информационных систем, получающих данные от датчиков грузоподъёмности, скорости перемещения агрегата, счётчиков грузопереработки, позволит рационально планировать погрузочно-разгрузочные операции и оптимизировать технологические процессы в АПК.
Перспективным направлением совершенствования сельскохозяйственных погрузчиков и погрузочных манипуляторов, на наш взгляд, является роботизация погрузочных агрегатов, заключающаяся в создании и комплексном использовании интегрированных систем позиционно-силового управления погрузочным манипулятором, систем контроля положения груза, систем учёта грузопереработки, систем контроля устойчивости погрузочного агрегата. Конечно, функционирование выше перечисленных систем возможно при использовании в приводах погрузчиков мехатронных узлов и устройств управления на базе микропроцессоров.
Использование автоматического управления погрузочными манипуляторами возможно на повторяющихся однотипных операциях и при переводе манипулятора из транспортного положения в рабочее и наоборот.
Авторами данной статьи ведутся работы в области автоматизации и роботизации погрузочных манипуляторов для аграрного производства. На настоящий момент разработана система дистанционного позиционного управления манипулятором [4], система выравнивания груза (контейнера) на вилочном захвате мобильного погрузчика [5], предназначенная для исключения опрокидывания и соскальзывания контейнера с вилочного захвата при движении погрузчика по пересечённой местности и переезде через препятствия типа насыпей и канав.
Работы по внедрению средств робототехники в АПК несомненно актуальны и перспективны, однако они требуют значительных интеллектуальных и материальных вложений.
Решение же упомянутых задач позволит повысить производительность погрузочного агрегата, снизить утомляемость оператора и повысить безопасность эксплуатации погрузчиков и погрузочных манипуляторов в сельскохозяйственном производстве.
Библиографический список
- Юревич Е.И. Основы робототехники: учеб.пособие. – 3-е изд., перераб. и доп. – СПб.: БХВ – Петербург, 2010. – 368 с.:ил.+CD-ROM.
- Анискин В.И. Перспективы технического обеспечения сельского хозяйства // Механизация и электрификация сельского хозяйства. №12 1999. С2-7.
- Паршин Д.Я. Состояние и концептуальные основы строительной робототехники./ Мехатроника, автоматизация, управление (МАУ-2009) // Материалы Международной научно-технической конференции. – Таганрог: Изд-во ТТИ ЮФУ, 2009. –С.351-353.
- Герасун В.М., Несмиянов И.А. Системы управления манипуляторами на основе пространственных исполнительных механизмов// Мехатроника, автоматизация, управление. М. 2010, №2. С.24-28.
- Патент РФ на изобретение №2457172. Система контроля положения контейнера на вилочном захвате. Несмиянов И.А., Токарев В.И. Опубл. 27.07.2012.
Все статьи автора «Несмиянов Иван Алексеевич»
© Если вы обнаружили нарушение авторских или смежных прав, пожалуйста, незамедлительно сообщите нам об этом по электронной почте.